VELTRON UNIT X1
MODÜLER PALETLİ VE ÇOKLU SENSÖRLÜ ROBOTİK PLATFORM
VELTRON UNIT X1; akıllı algılama, çoklu sensör entegrasyonu (optik, termal, LiDAR, gaz) ve otonom robotik araştırmaları etrafında geliştirilen REVEROB amiral gemisi paletli robotik geliştirme projesidir.
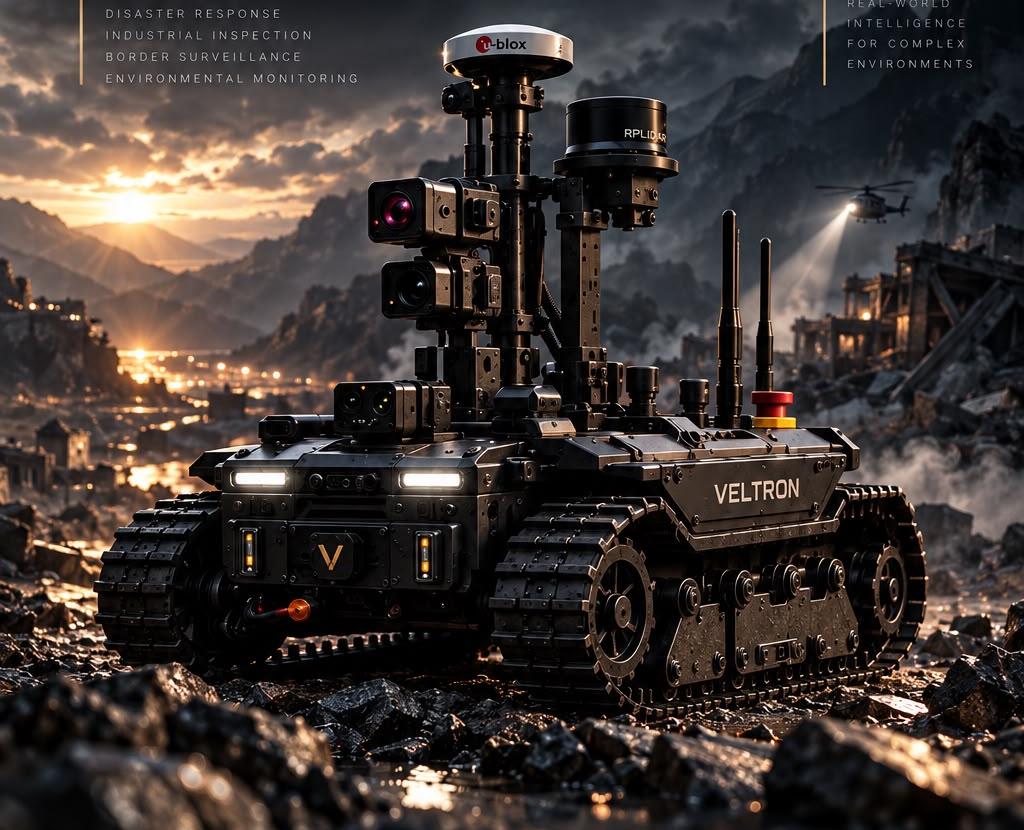
360° MODEL DÖNDÜRME, SENSÖR NOKTALARI VE MONTAJ ANALİZİ
/assets/veltron/veltron-unit-x1-concept.gltfOPT-01 — Sony IMX477 CSI Kamera Modülü
Yüksek Çözünürlüklü Optik Görüntüleme Sensörü (CSI-2)
Gerçek zamanlı görsel algılama, YOLOv8 nesne tespiti, hedef takibi ve operatör canlı video akışı.
MIPI CSI-2 şerit veri yolu üzerinden düşük gecikmeli ham görüntü çerçevelerini Raspberry Pi 5 ve hedef Jetson Orin Nano görüntü işleme hattına aktarır.
VELTRON UNIT X1 üst sensör kulesi ön optik yuvasında konumlandırılmıştır; Kalman Filtresi tabanlı nesne takibinin birincil veri kaynağıdır.
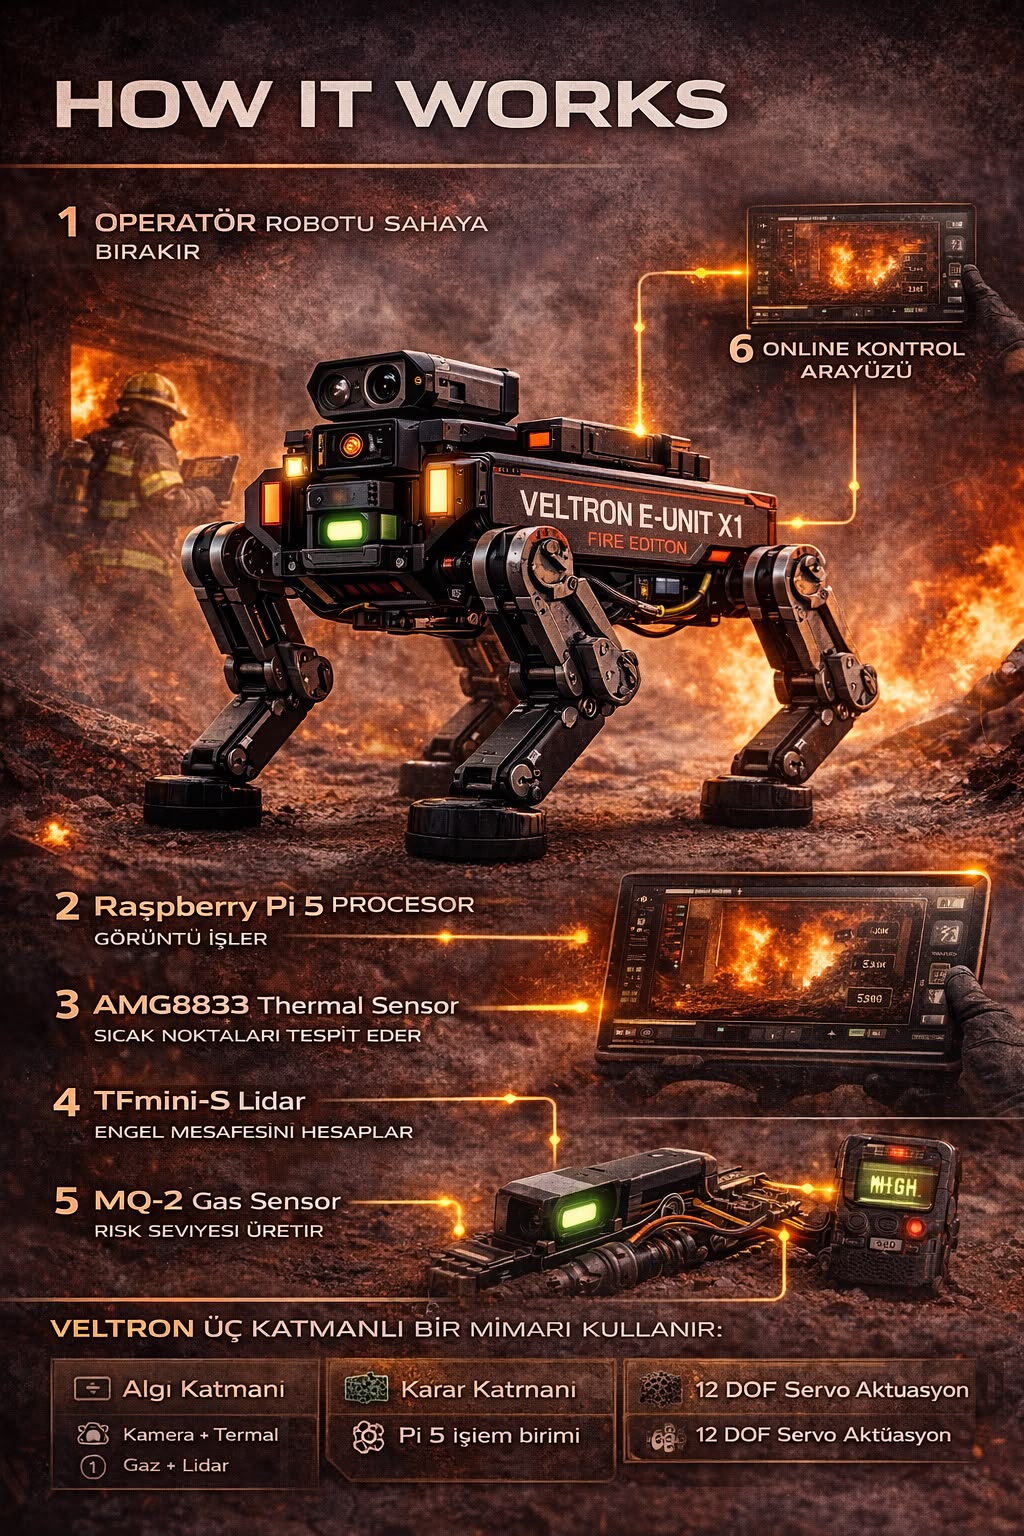
ÜÇ KATMANLI ROBOTİK SİSTEM MİMARİSİ: ALGI, KARAR VE AKTÜASYON
VELTRON mimarisi (hem paletli UNIT X1 saha platformunda hem de 12-DOF dört bacaklı E-UNIT X1 araştırma varyantında) sensör algılama, gömülü karar mekanizması ve mekanik aktüasyonu modüler katmanlara ayırır.
IMX477 CSI Kamera (optik görü) + AMG8833 Termal Sensör (sıcak nokta tespiti) + TFmini-S LiDAR (engel mesafesi) + MQ-2 Gaz Sensörü (risk seviyesi üretimi).
Raspberry Pi 5 ana işlem birimi sensör verilerini birleştirir ve düşük seviyeli kontrolü yürütür; NVIDIA Jetson Orin Nano hedef mimarisi YOLOv8 nesne tespiti, Kalman Filtresi takibi ve REVEROB OS entegrasyonunu sağlar.
6061 alüminyum şasi üzerinde yüksek çekişli paletli tahrik sistemi (UNIT X1) ve paralel yürütülen 12-DOF servo aktüasyonlu bacaklı platform (E-UNIT X1) araştırmaları.
DOĞRULANMIŞ GELİŞTİRME HEDEFLERİ
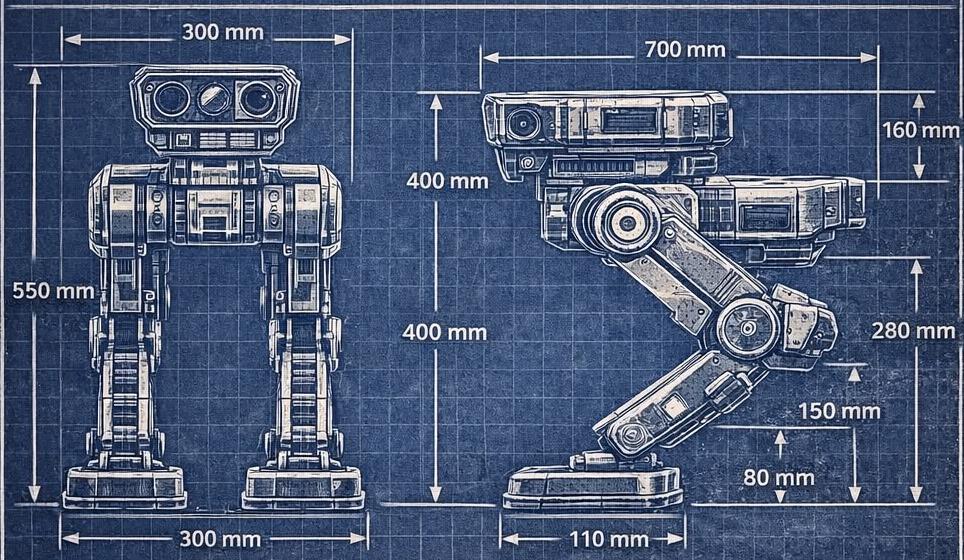
DOĞRULANMIŞ MÜHENDİSLİK ÇİZİMLERİ VE PARÇA DURUM TABLOSU
Aşağıdaki teknik çizim ve satın alma takip çizelgesi (Arşiv Varlığı #32), VELTRON geliştirme sürecindeki gerçek ortografik referans ölçülerini ve temel bileşenlerin tedarik aşamalarını şeffaf biçimde belgeler.
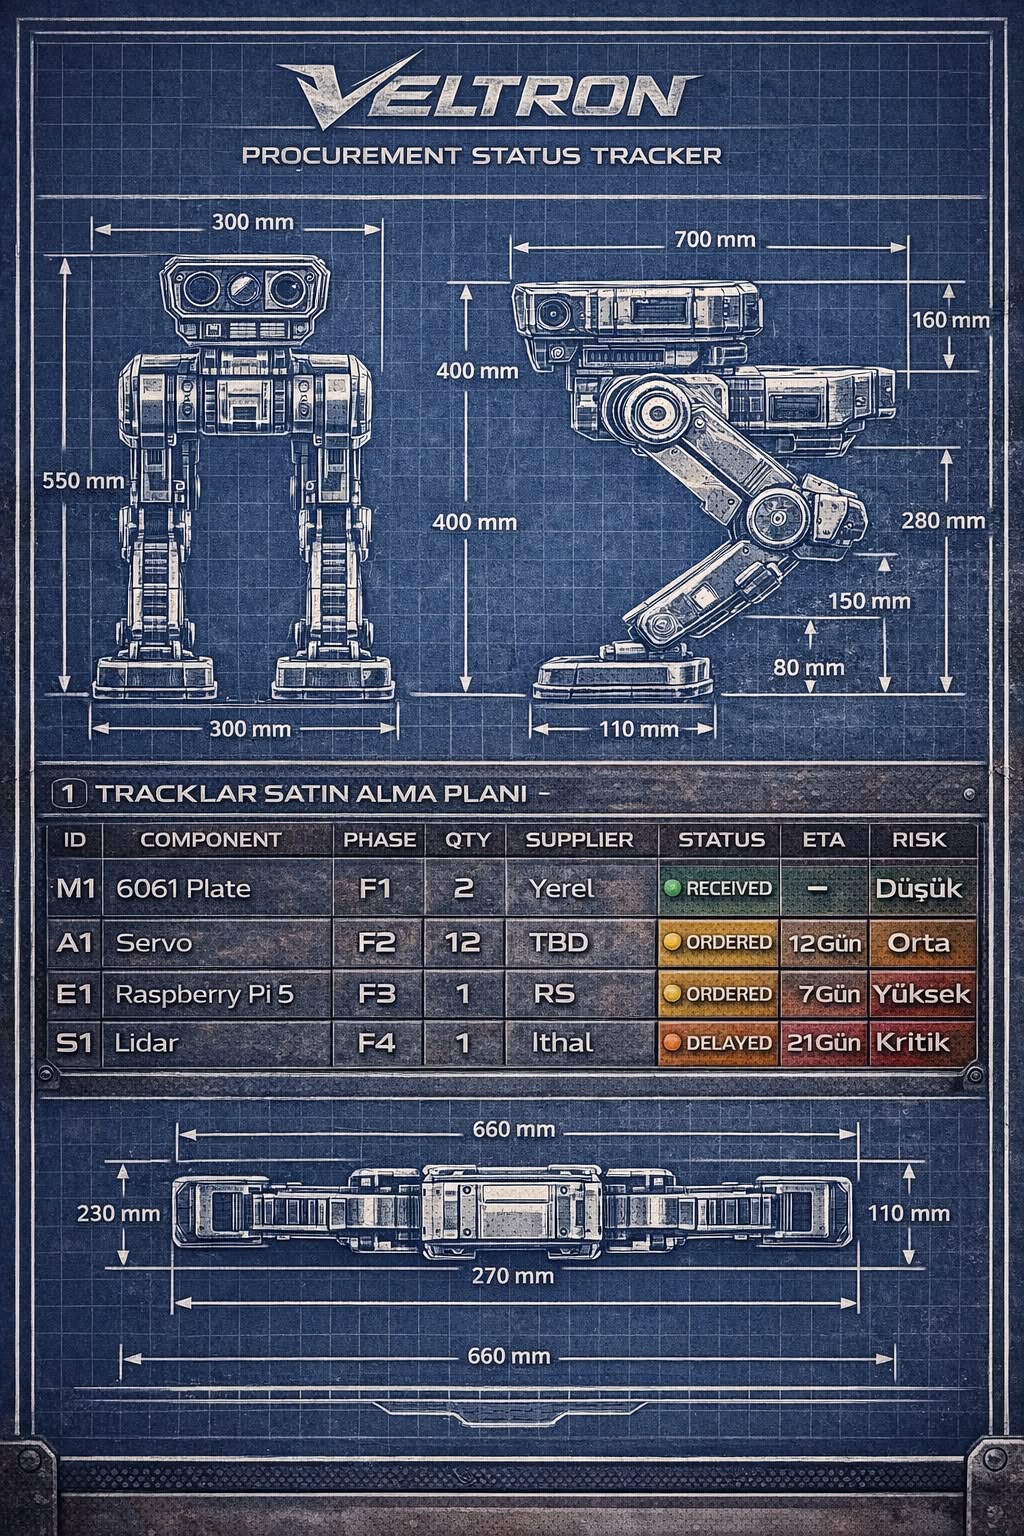
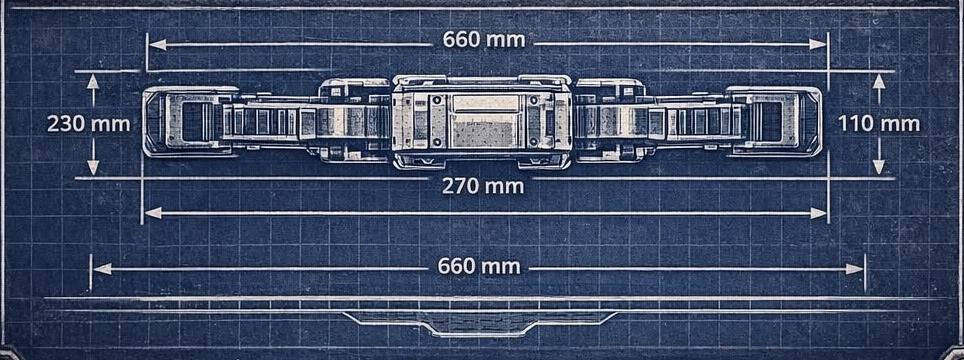
| ID | BİLEŞEN | FAZ | ADET | TEDARİKÇİ | DURUM | ETA |
|---|---|---|---|---|---|---|
| M1 | 6061 Plate (Aluminum Chassis) | F1 | 2 | Yerel | TESLİM ALINDI | — |
| A1 | Servo Actuators (12-DOF Variant) | F2 | 12 | TBD | SİPARİŞ VERİLDİ | 12 Gün |
| E1 | Raspberry Pi 5 (Main Compute) | F3 | 1 | RS | SİPARİŞ VERİLDİ | 7 Gün |
| S1 | LiDAR Sensor Module | F4 | 1 | İthal | TEDARİK SÜRECİNDE | 21 Gün |
VELTRON UNIT X1, aktif Ar-Ge ve prototip geliştirme aşamasındadır. Kurumsal doğruluk ilkelerimiz gereği; saha testleriyle kesinleşmemiş maksimum hız, batarya kapasitesi, çalışma süresi, faydalı yük kapasitesi veya IP koruma sınıfı değerleri spekülatif olarak paylaşılmamaktadır.
ORİJİNAL RENDERLAR, SAHA POSTERLERİ VE DONANIM PROTOTİPLERİ
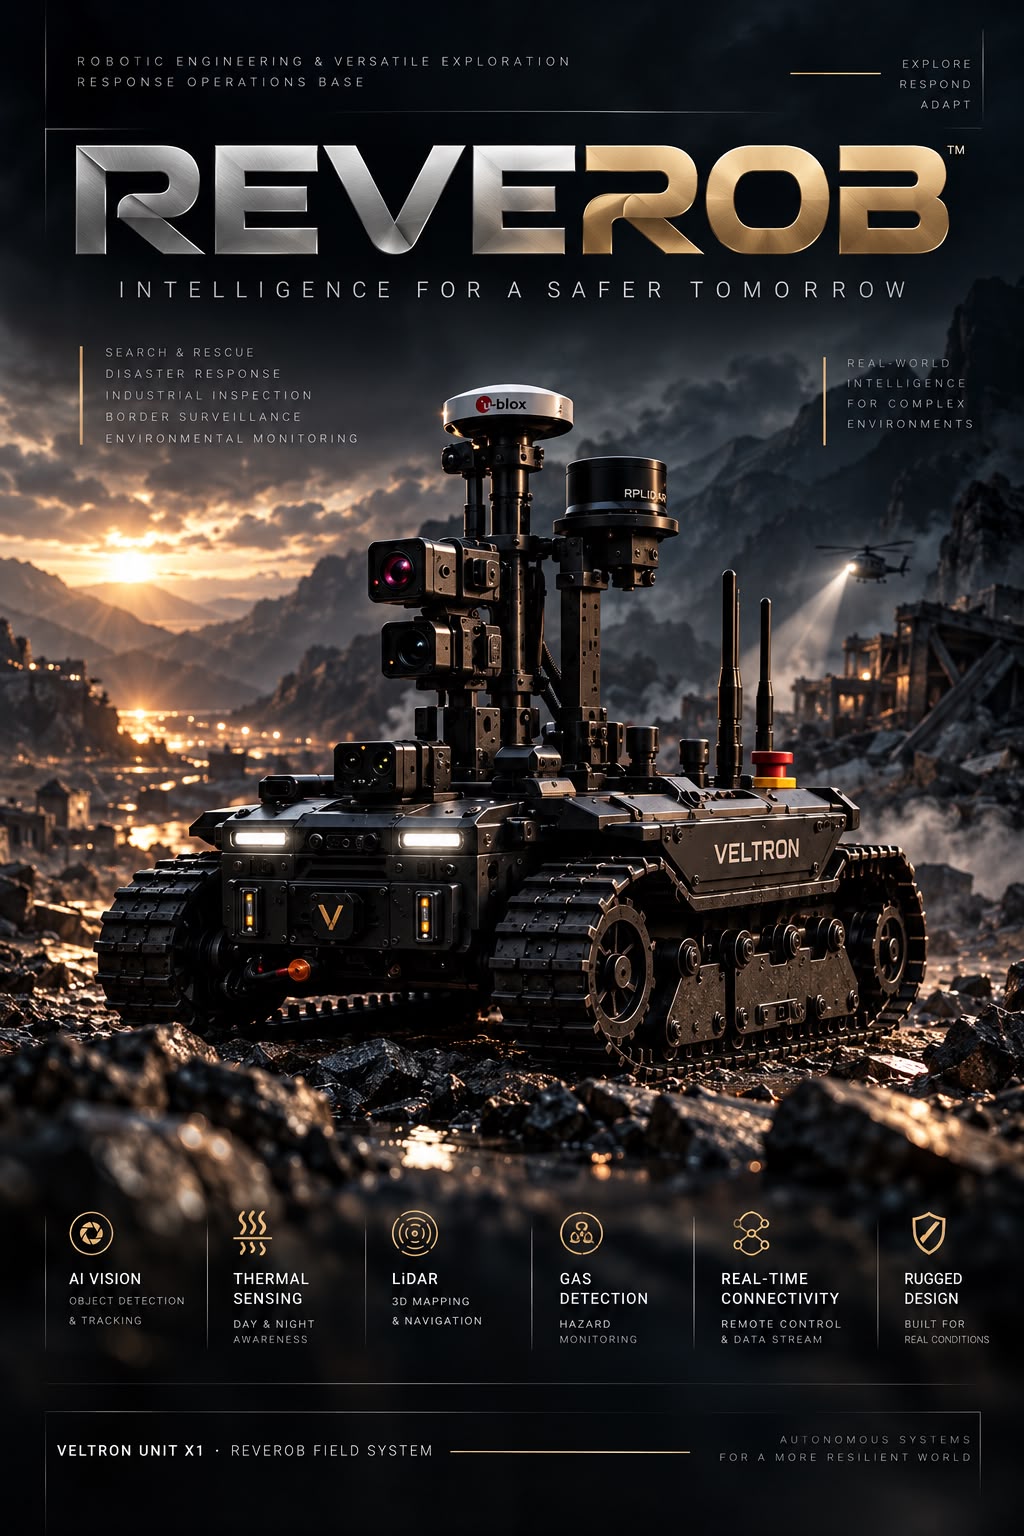
VELTRON UNIT X1 — Saha Operasyonları Ana Görseli
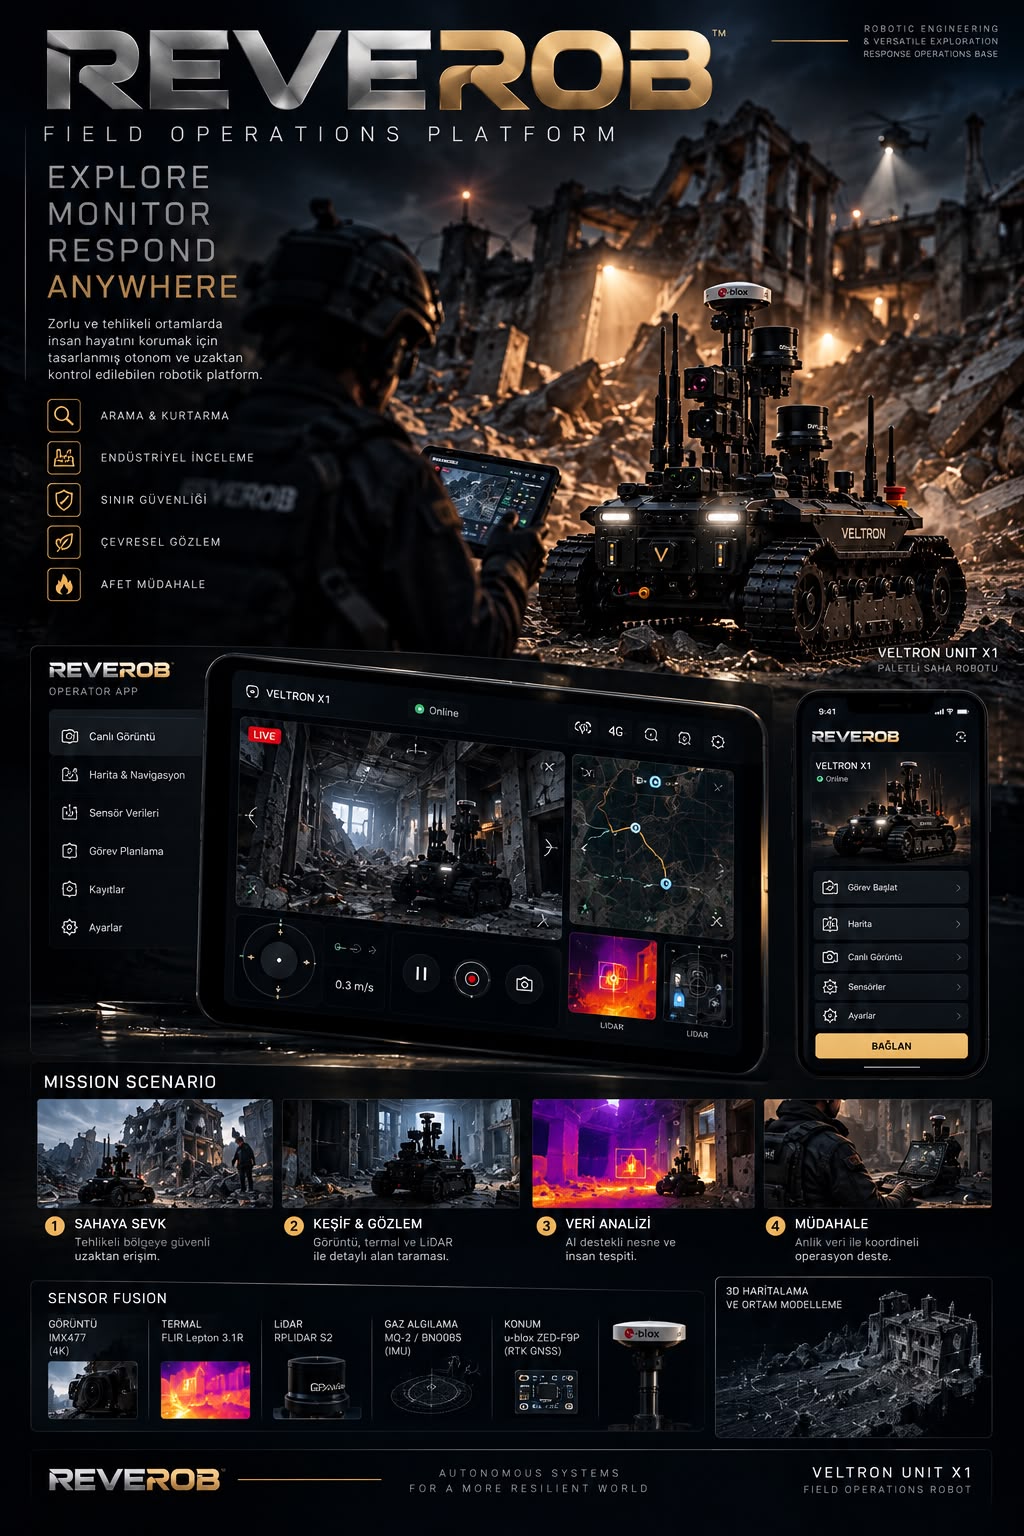
VELTRON UNIT X1 — Operatör Uygulaması ve Sensör Füzyonu
VELTRON E-UNIT X1 (Fire Edition) — 3 Katmanlı Çalışma Mimarisi
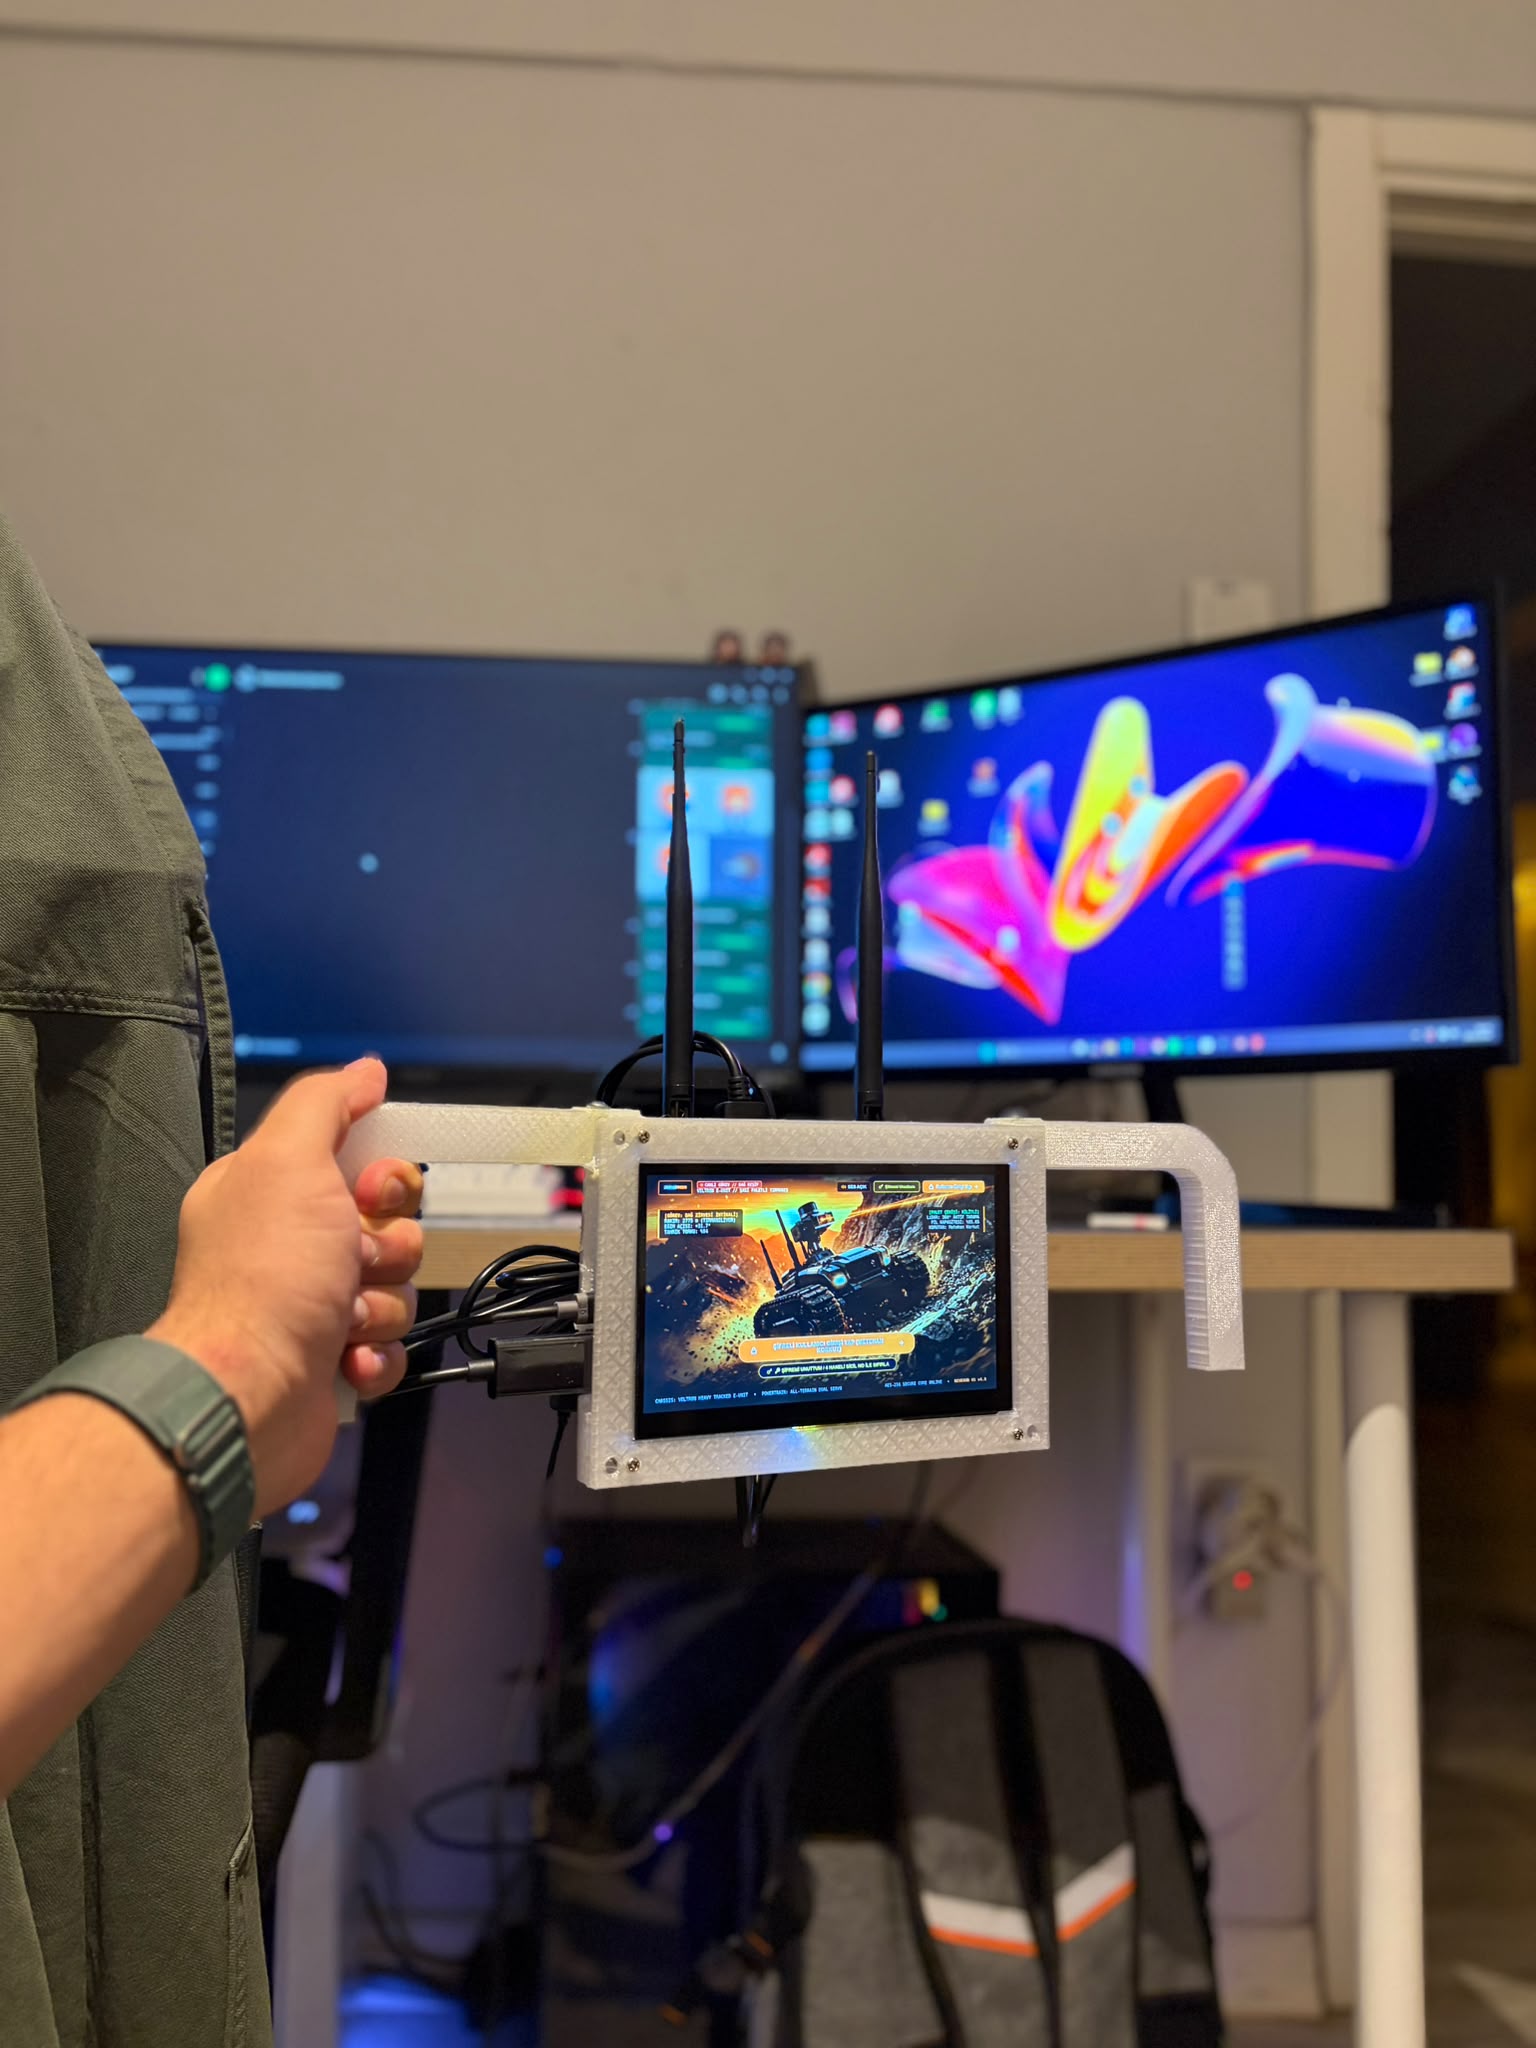
VELTRON Taşınabilir Yer Kontrol İstasyonu (GCS) Donanım Prototipi
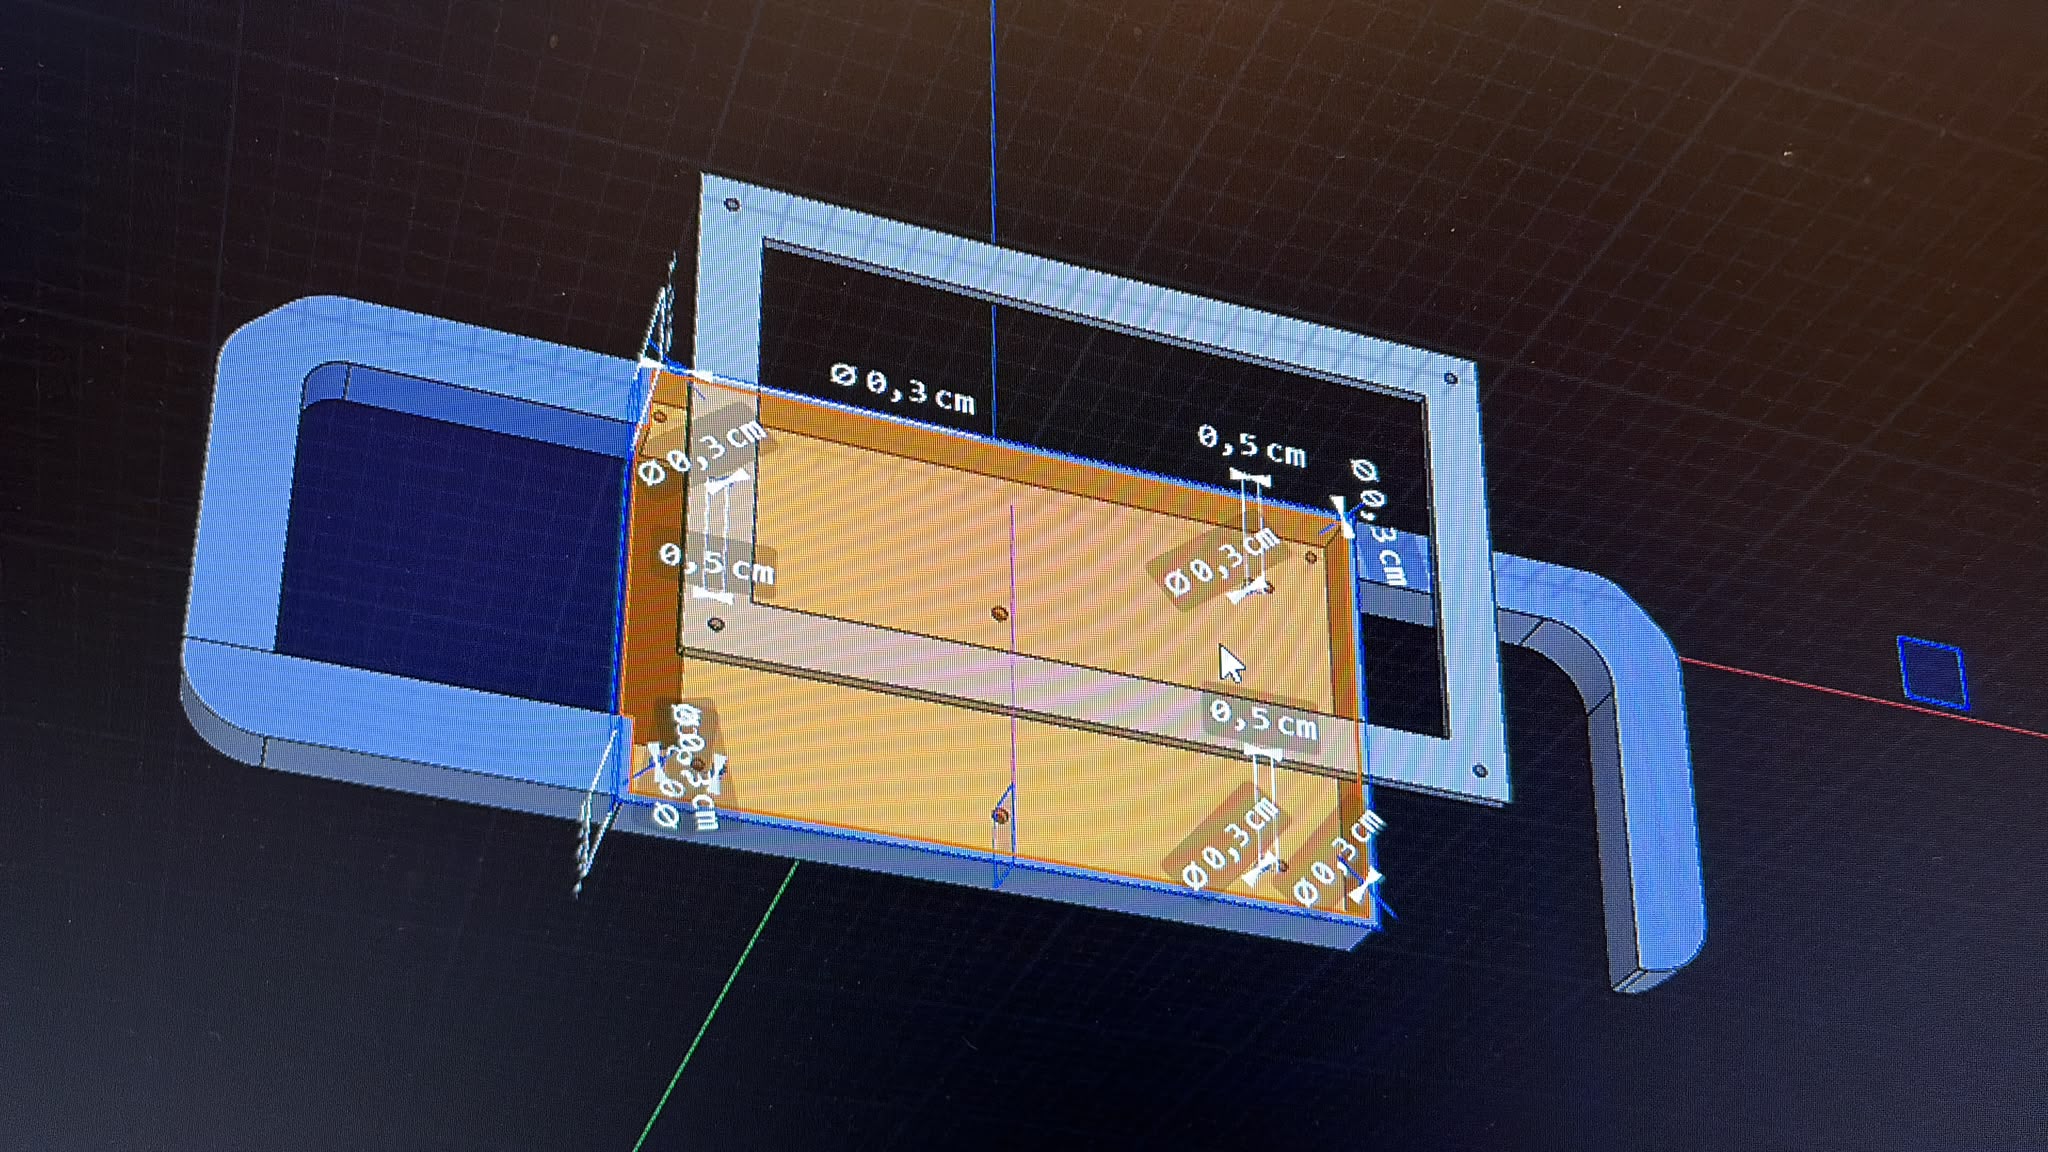
Kontrol Ünitesi 3D CAD Muhafaza Modellemesi (Ø 0,3 cm / 0,5 cm)
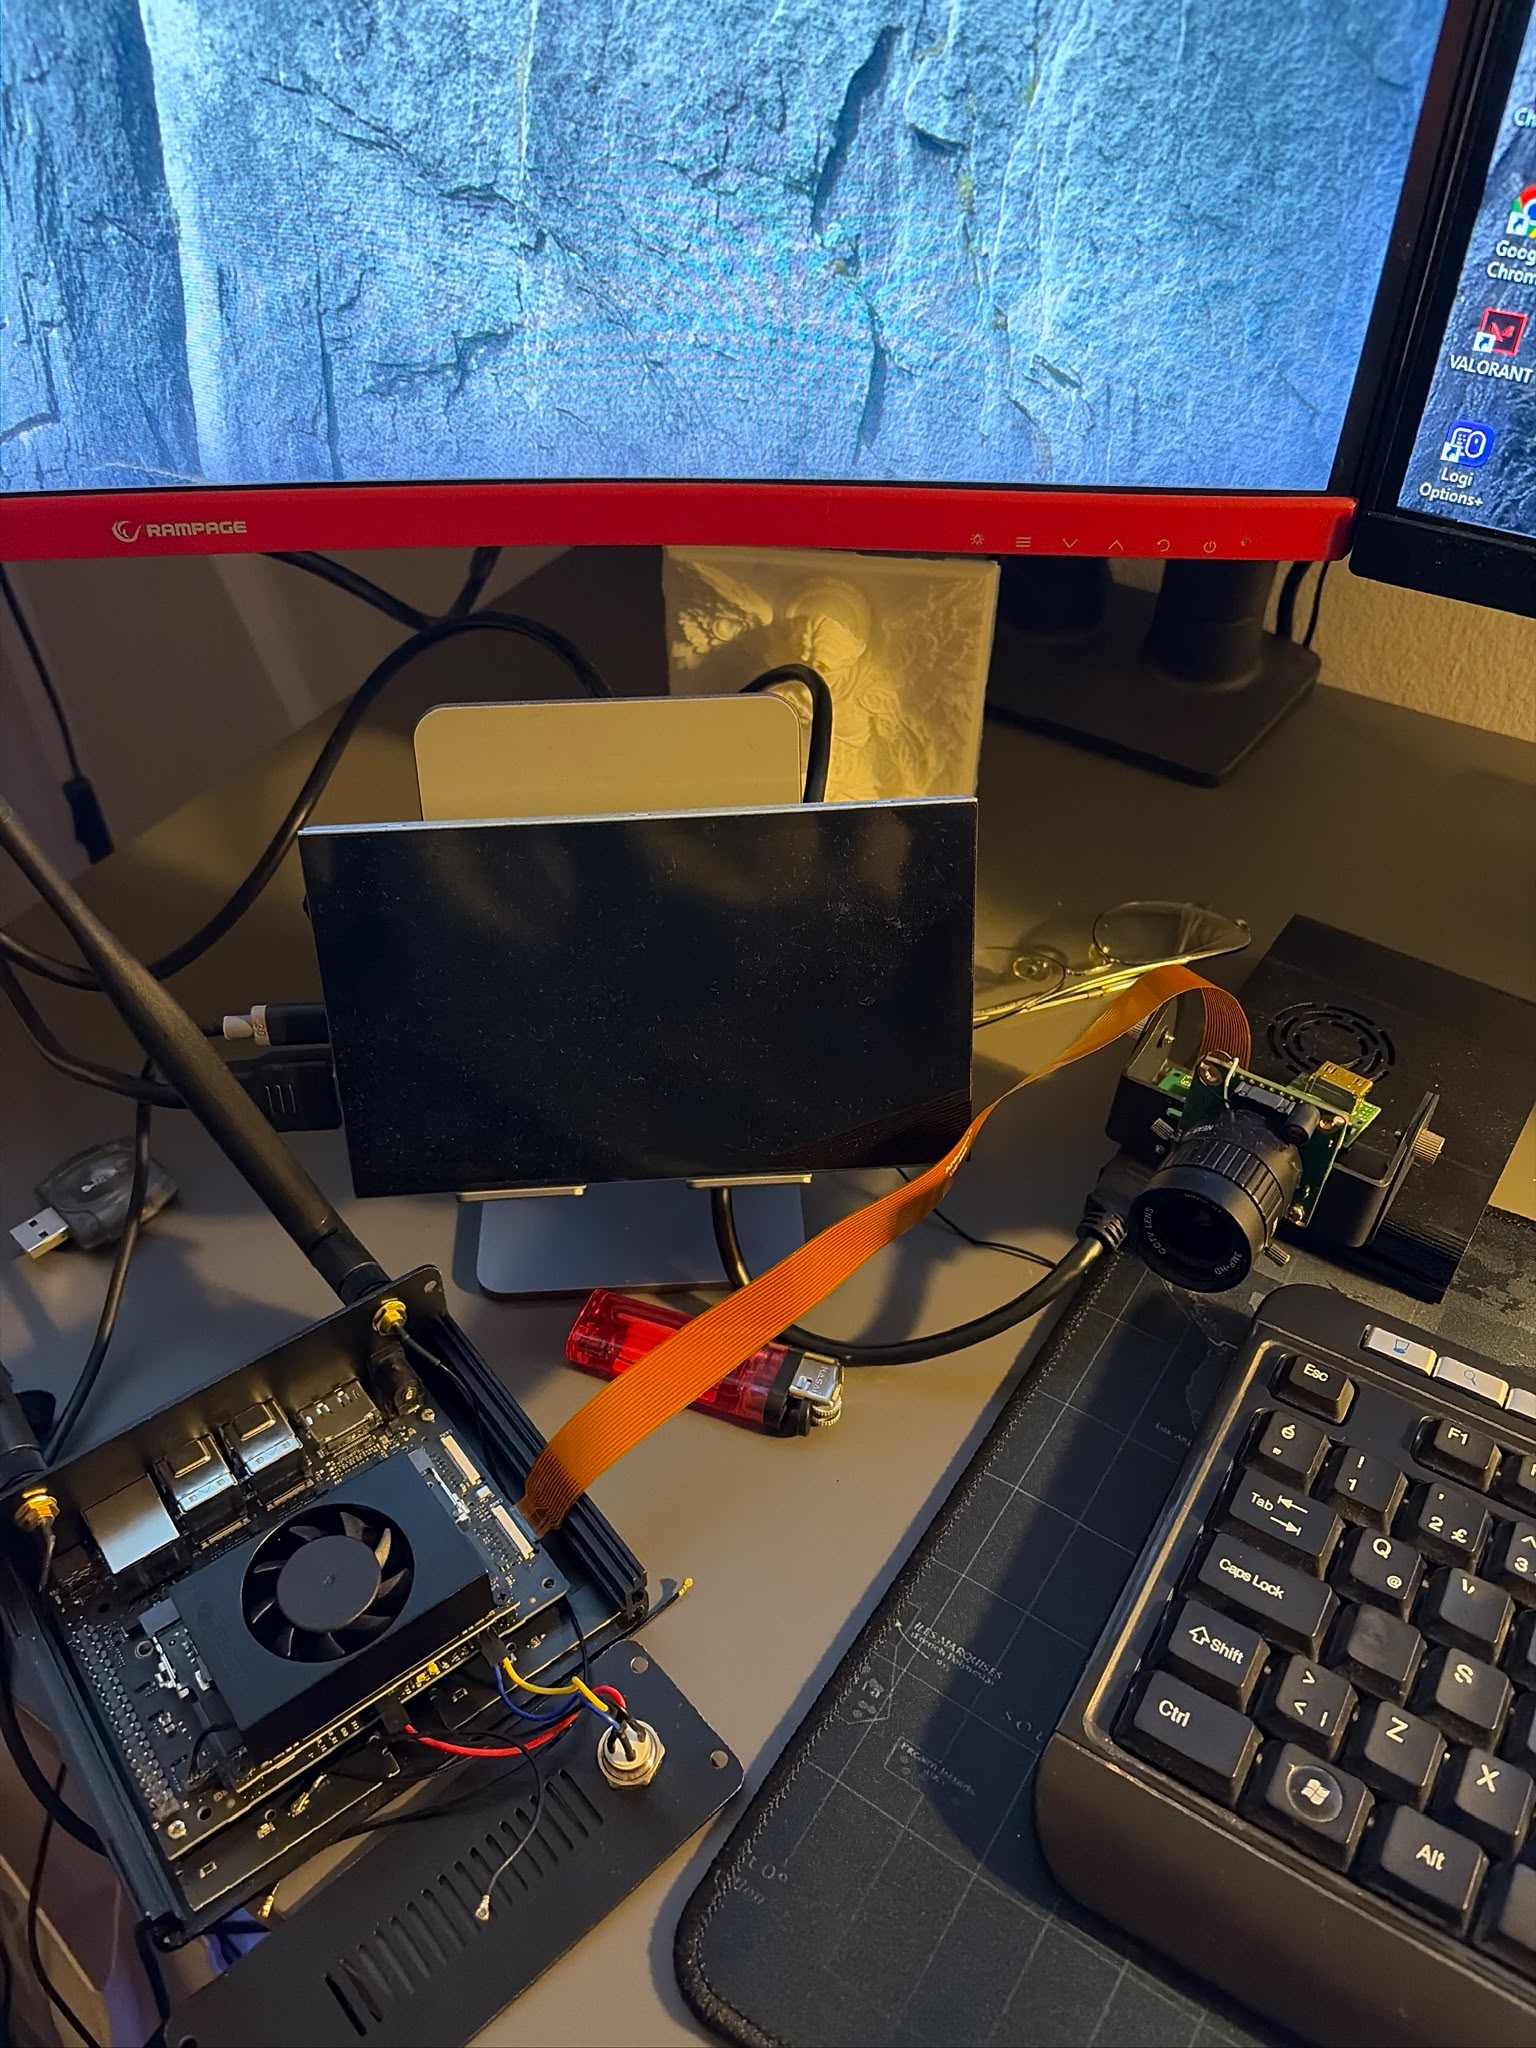
Gömülü SBC, CSI Kamera ve 7-inç IPS Ekran Test Tezgahı
VELTRON 3D Üretim Fiziksel Laboratuvar Tabelası
Stüdyo Duvarına Monte Edilmiş VELTRON Kimlik Tabelası
İLGİLİ TEKNOLOJİLER VE PLATFORMLAR
REVEROB OS & UPDATE CENTER
VELTRON UNIT X1’in bağlandığı merkezi komuta, YOLOv8 görüntü işleme ve OTA güncelleme platformunu inceleyin.
MÜHENDİSLİK LABORATUVARI
Raspberry Pi 5, Jetson Orin Nano, IMX477, AMG8833, TFmini-S ve MQ-2 donanım ekosistemini inceleyin.
AR-GE METODOLOJİSİ
VELTRON şasi çizimlerinden taşınabilir kontrol istasyonu prototiplerine uzanan 7 aşamalı mühendislik sürecini keşfedin.