ENTEGRE ROBOTİK VE TEKNOLOJİ DİSİPLİNLERİ.
REVEROB; mekanik şasi mühendisliği, bilgisayarlı görü (YOLOv8), otonom navigasyon, gömülü sistem mimarisi, merkezi kontrol yazılımları (REVEROB OS) ve deneysel Ar-Ge çalışmalarını tek bir dikey entegre teknoloji yığını altında birleştirir.
ROBOTİK MÜHENDİSLİĞİ
Mekanik Tasarım, 6061 Alüminyum Şasi Mühendisliği, Mobil Paletli ve 12-DOF Quadruped Platformlar
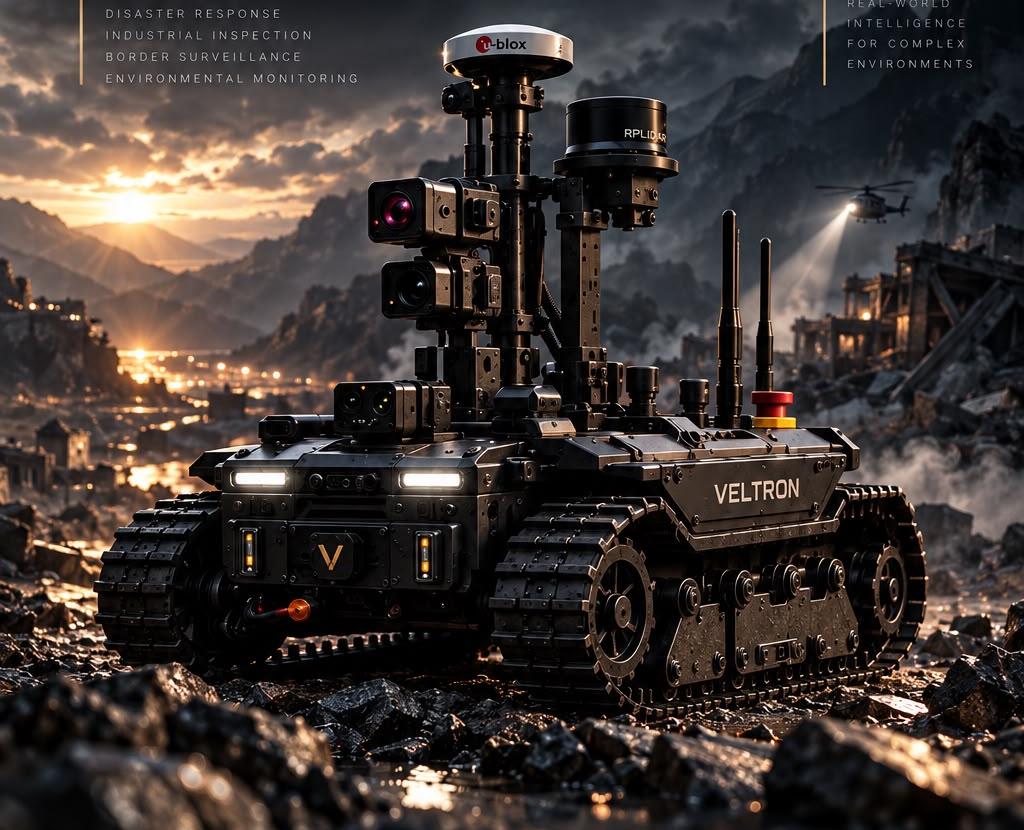
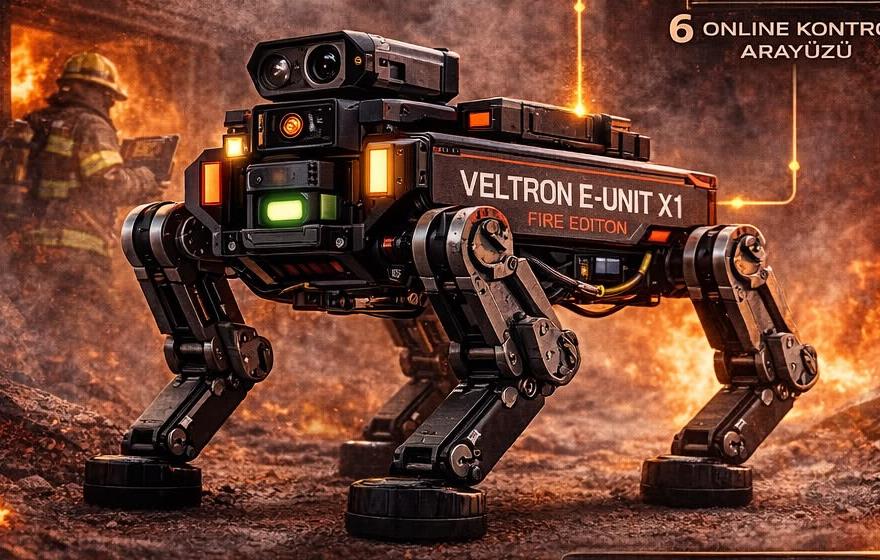
REVEROB Robotik Mühendisliği disiplini; zorlu saha koşullarında görev yapabilen modüler paletli platformlar (VELTRON UNIT X1) ve engebeli arazi mobilitesi için 12 serbestlik dereceli (12-DOF) dört bacaklı yürüme mekanizmalarının mekanik, yapısal ve elektromekanik tasarımını kapsar.
- Şasi Yapısı
- 6061 Alüminyum Gövde + Modüler Polimer/Kompozit Paneller
- Mobilite Konfigürasyonları
- Yüksek Çekişli Paletli Tahrik & 12-DOF Quadruped Bacak Kinematiği
- Sensör Kulesi (Mast)
- Optik Kamera, Termal Dizi, LiDAR ve Gaz Sensörü Taşıyıcı Kule
- Aktüasyon & Tahrik
- Yüksek Torklu DC/Fırçasız Sürücüler, NEMA Step & Servo Mekanizmaları
// DOĞRULANMIŞ MÜHENDİSLİK YETENEKLERİ
- 3B parametrik CAD modelleme ve yapısal yük dağılım analizi
- Palet süspansiyon geometrisi ve diferansiyel dönüş kontrolü
- Modüler görev yükü (payload) bağlantı arayüzleri ve hızlı sök-tak mimarisi
- Saha müdahale ve yangın/arama-kurtarma (Fire Edition) donanım varyantları
YAPAY ZEKA
Bilgisayarlı Görü, YOLOv8 Gerçek Zamanlı Nesne Tespiti, Kalman Filtresi ve Termal Füzyon
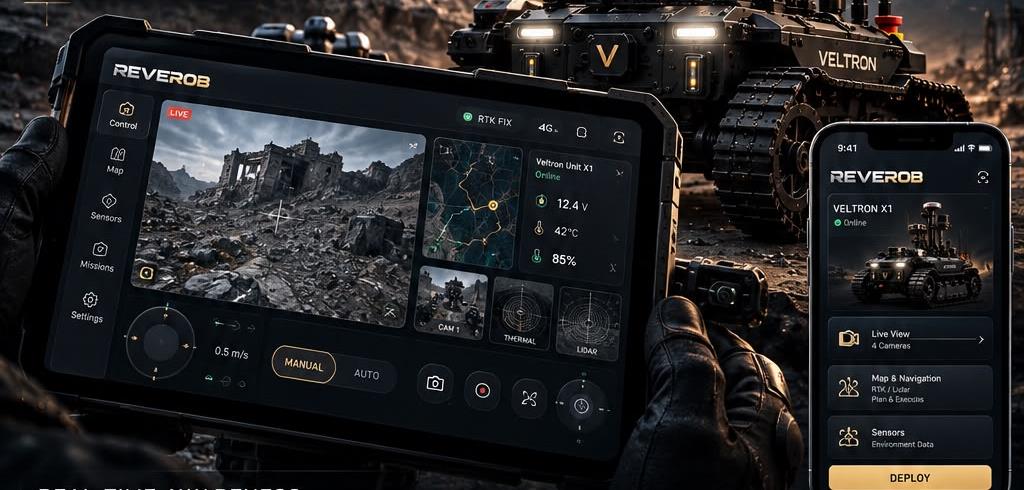
REVEROB yapay zeka katmanı, robot üzerindeki optik ve termal sensörlerden gelen ham veri akışlarını gerçek zamanlı sahne algısına dönüştürür. YOLOv8 tabanlı nesne tespiti ve Kalman Filtresi çoklu hedef takibi, operatöre anlık durumsal farkındalık sağlar.
- Nesne Tespit Motoru
- YOLOv8 Real-Time Neural Inference Pipeline
- Hedef Takip Algoritması
- Kalman Filtresi Durum Tahmini & Çoklu Hedef Yörünge İzleme
- Termal & Optik Füzyon
- Sony IMX477 RGB + AMG8833 IR Termal Sıcak Nokta Haritalama
- Uç Hesaplama (Edge AI)
- NVIDIA Jetson Orin Nano / Sipeed Maixduino K210 / RPi 5
// DOĞRULANMIŞ MÜHENDİSLİK YETENEKLERİ
- Düşük gecikmeli CSI kamera akışı üzerinde gerçek zamanlı sınıflandırma ve sınırlayıcı kutu (bounding box) çizimi
- Dumanlı veya düşük görünürlüklü ortamlarda termal anomali ve ısı kaynağı tespiti
- Hedef hız ve yön vektörlerinin Kalman Filtresi ile kestirimi
- REVEROB OS komuta ekranına canlı yapay zeka telemetri katmanı (HUD overlay) aktarımı
OTONOM SİSTEMLER
Navigasyon, 3B LiDAR Nokta Bulutu Haritalama, Görev Planlama ve Engelden Kaçınma
Otonom sistemler disiplini; robotik platformların bilinmeyen veya yapılandırılmamış ortamlarda konumlandırılması, çevresel 3B nokta bulutu (point-cloud) haritalarının çıkarılması, rota noktası (waypoint) tabanlı görev icrası ve engellerden kaçınma araştırmalarını içerir.
- Mekansal Haritalama
- 3B LiDAR Nokta Bulutu (Point-Cloud) & TFmini-S Mesafe Ölçümü
- Konumlandırma & Navigasyon
- RTK GNSS Telemetri Mimarisi + 6-DOF/9-DOF IMU Ataletsel Füzyon
- Görev Koordinasyonu
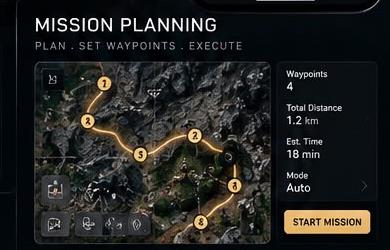
- REVEROB OS Çoklu Waypoint Rota Planlama ve Otonom Devriye
- Yakın Çevre Güvenliği
- ToF LiDAR + Ultrasonik Mesafe Eşikleri ile Çarpışma Önleme
// DOĞRULANMIŞ MÜHENDİSLİK YETENEKLERİ
- Bina içi ve açık arazi topografyasının 3B nokta bulutu olarak görselleştirilmesi
- Harita üzerinde görev rotası (waypoint) tanımlama ve telemetri geri bildirimi
- Tekerlek/palet enkoder verileri ile IMU yönelim açılarının birleştirilmesi (Odometri)
- Kritik mesafe eşiklerinde otomatik duruş ve alternatif yönelim araştırmaları
GÖMÜLÜ SİSTEMLER
NVIDIA Jetson Orin Nano, Raspberry Pi 5, CM5, ESP32, Maixduino K210 ve Sensör Arayüzleri
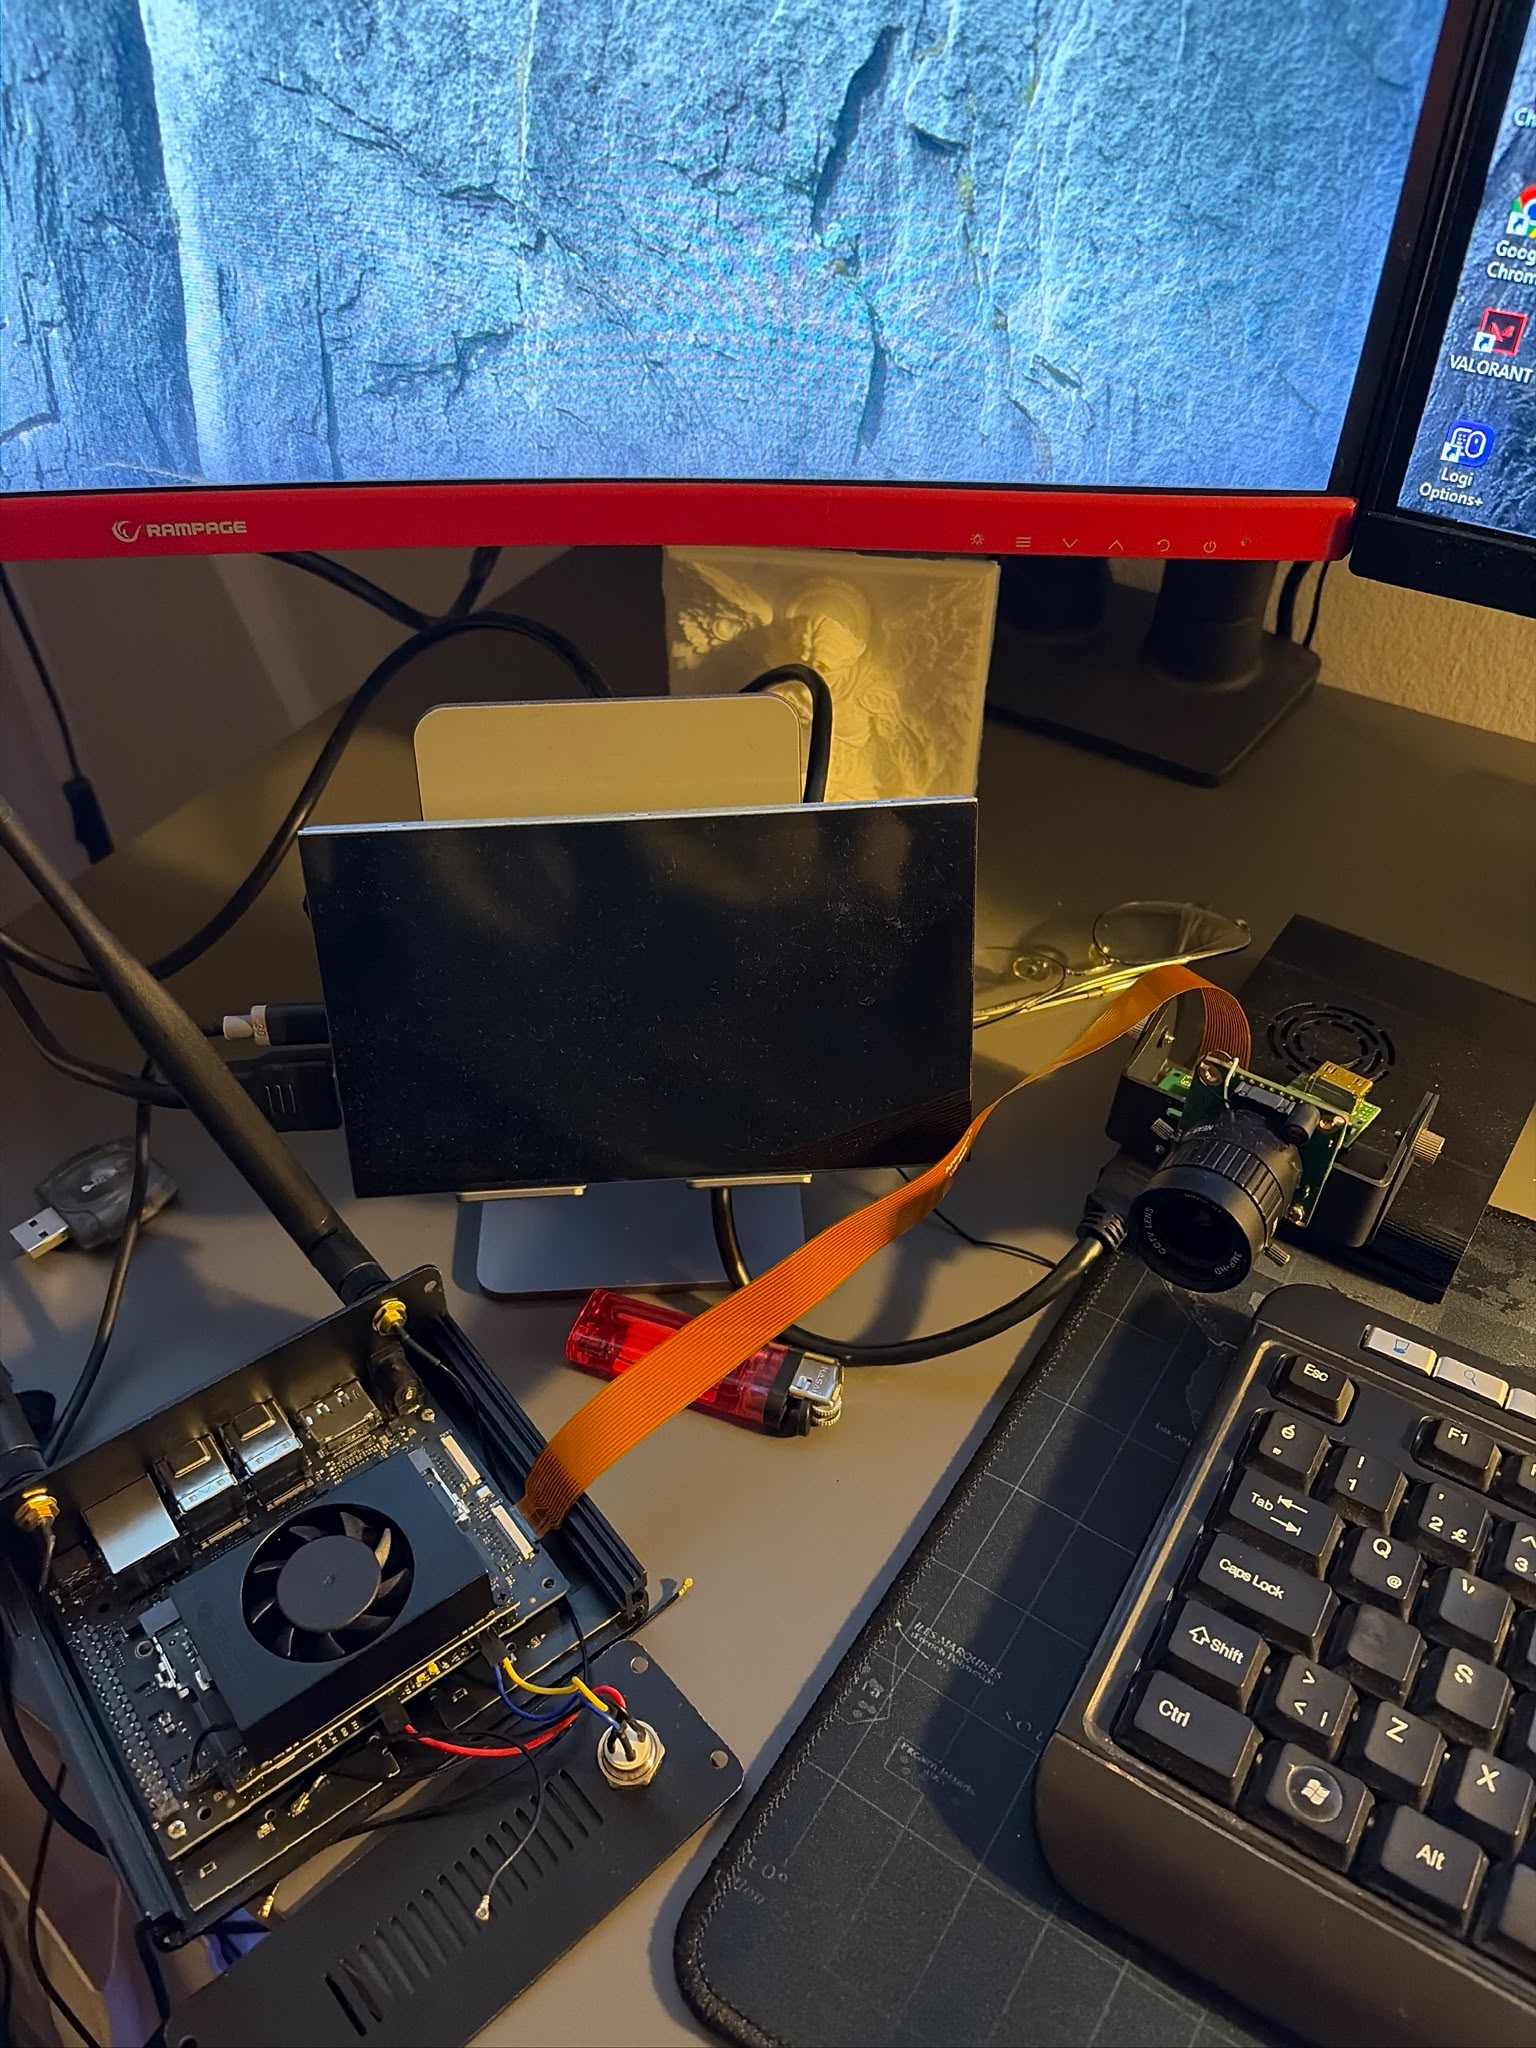
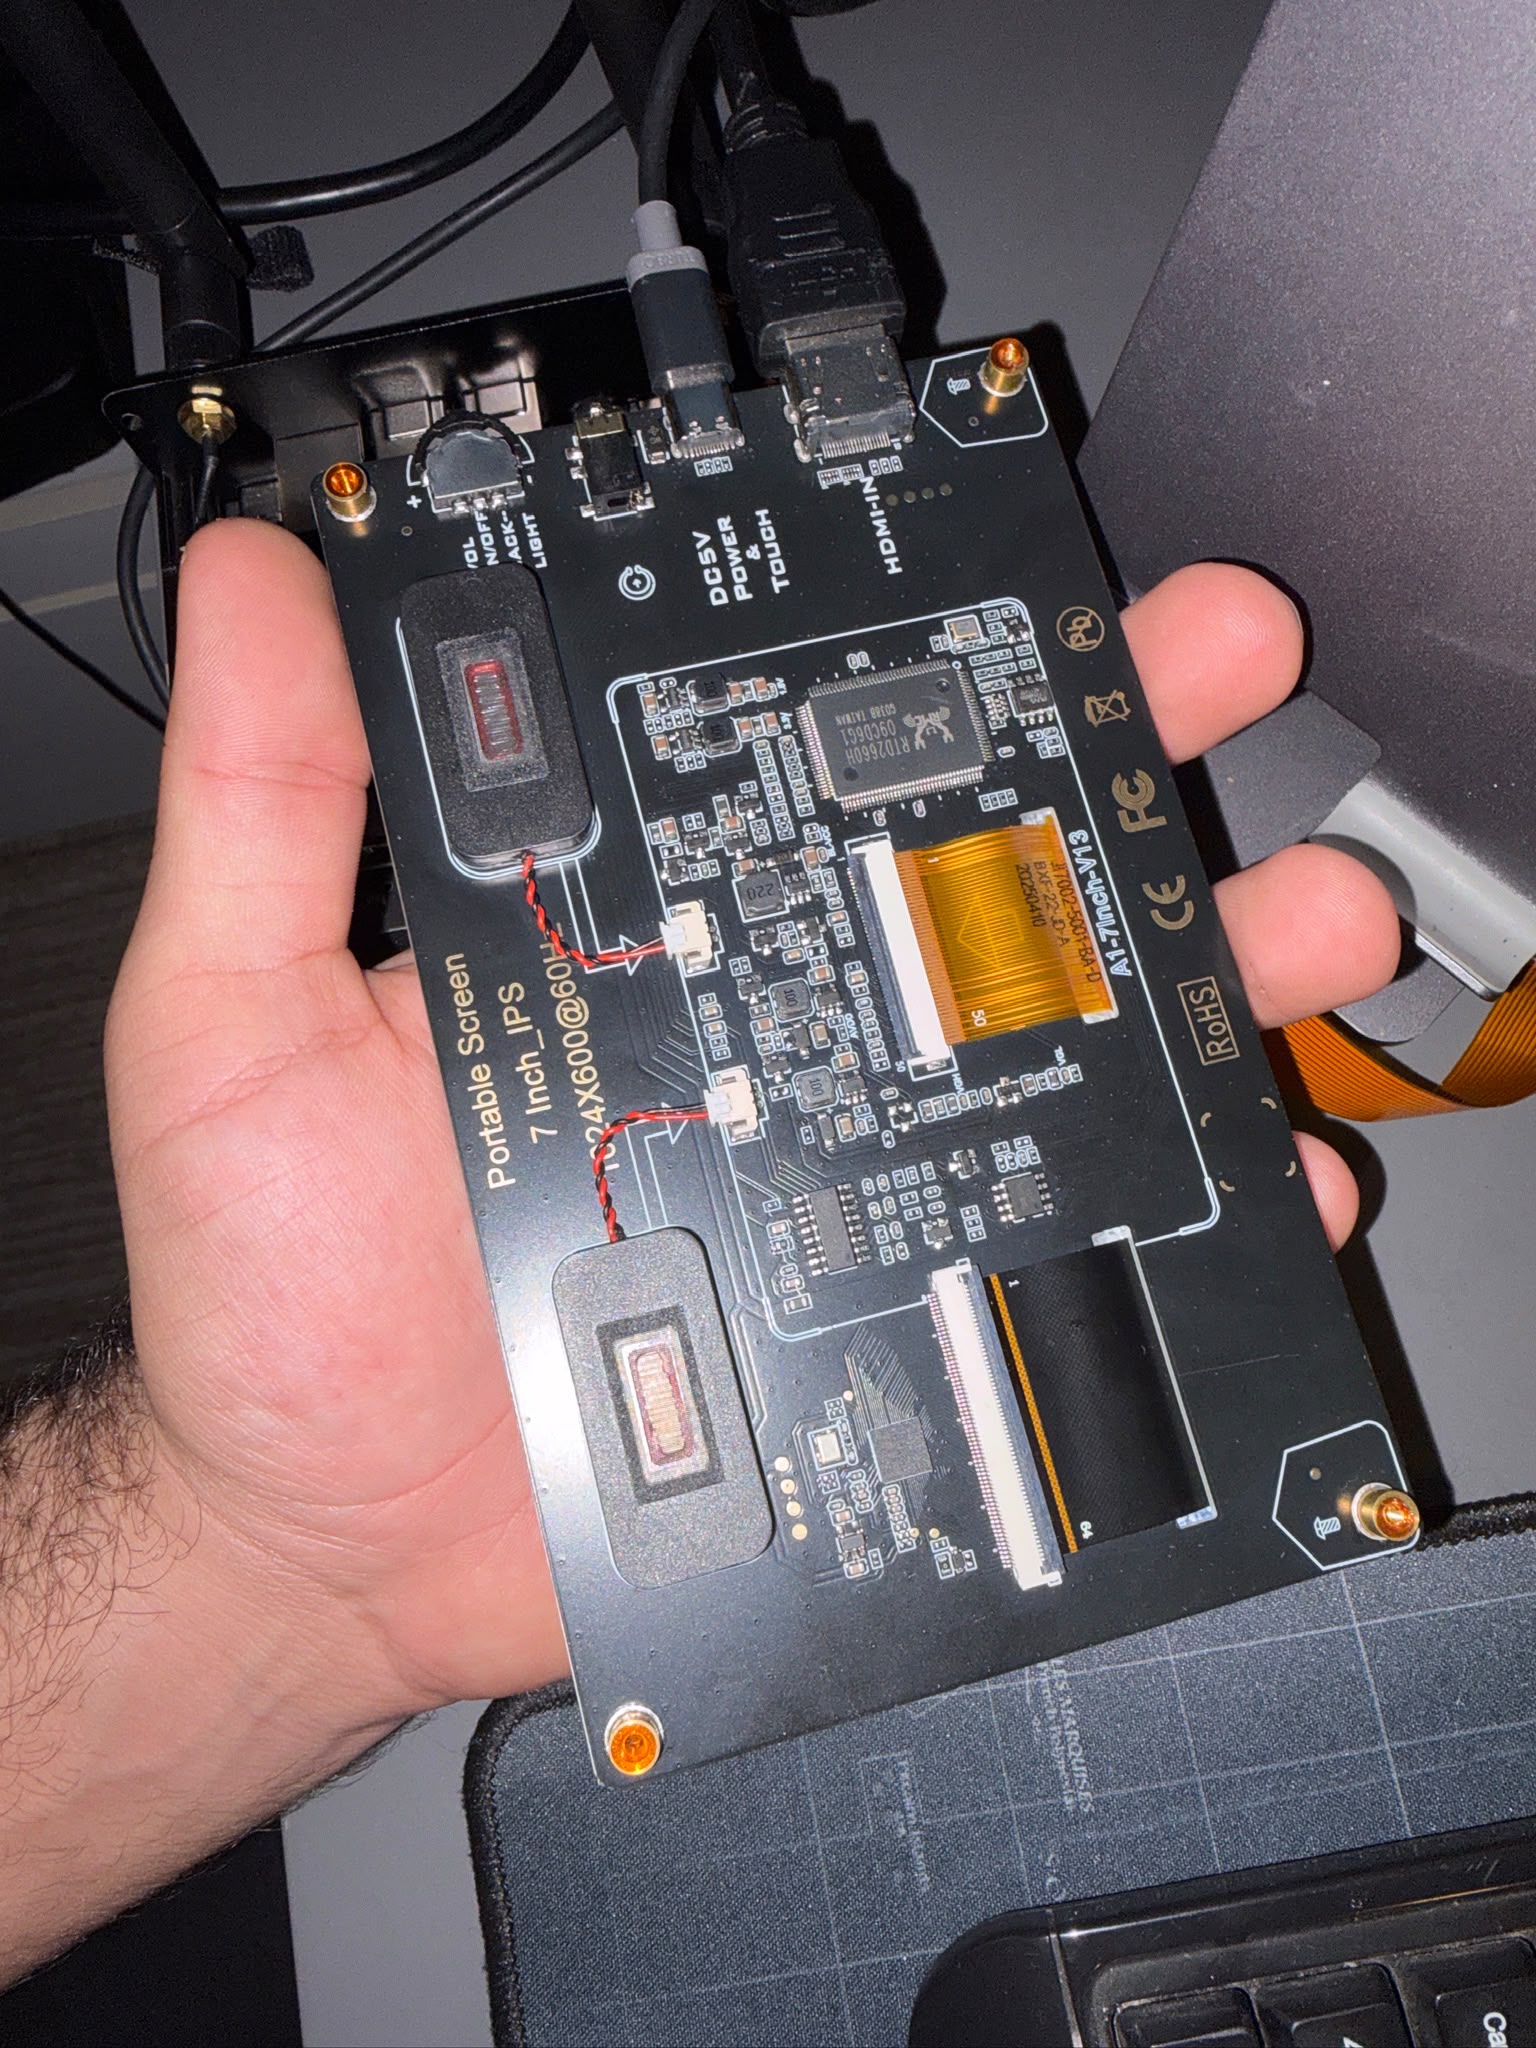
Gömülü sistemler; yüksek seviyeli yapay zeka hesaplama düğümleri ile gerçek zamanlı mikrodenetleyiciler arasındaki donanım köprüsünü kurar. MIPI CSI-2 kamera hatları, I2C/UART/SPI sensör veri yolları, ekran sürücü devreleri (RTD2660H) ve RF haberleşme modülleri laboratuvar ortamında doğrulanır.
- Birincil Hesaplama Düğümleri
- Raspberry Pi 5, Raspberry Pi CM5, NVIDIA Jetson Orin Nano
- Mikrodenetleyici & RISC-V
- ESP32 (Wi-Fi/BLE), Sipeed Maixduino K210 (RISC-V KPU), Arduino Uno
- Kamera & Ekran Veri Yolları
- MIPI CSI-2 (IMX477 / UC-392), HDMI/LVDS 7" 1024x600 IPS (RTD2660H)
- Donanım Protokolleri
- I2C, UART, SPI, PWM, GPIO, NRF24 2.4GHz RF Telemetry
// DOĞRULANMIŞ MÜHENDİSLİK YETENEKLERİ
- Çok katmanlı hesaplama mimarisi: Linux SBC üzerinde görev kontrolü + MCU üzerinde düşük seviyeli sürücü yönetimi
- Sony IMX477 ve UC-392 CSI kamera modüllerinin düşük gecikmeli donanım entegrasyonu
- 7 inç 1024x600 IPS ekran ve RTD2660H sürücü kartı ile taşınabilir yer kontrol istasyonu prototipleme
- AMG8833 (I2C), TFmini-S (UART) ve MQ-2 (ADC/GPIO) sensörlerinin gerçek zamanlı okunması
MÜHENDİSLİK YAZILIMLARI
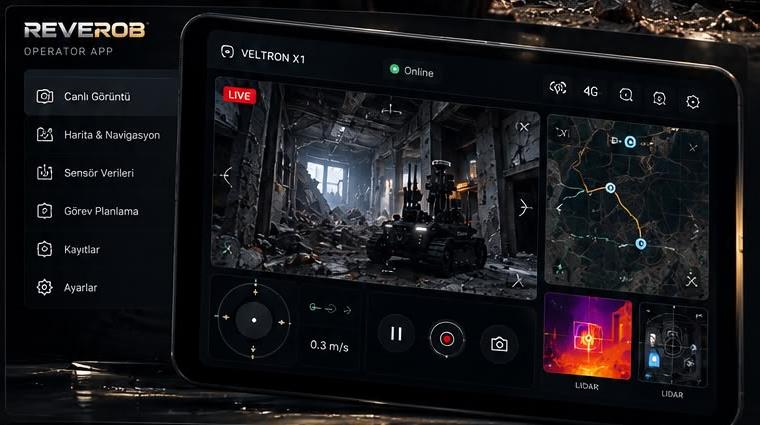
REVEROB OS (React + Electron), Robot Filo Yönetimi, 2FA Güvenlik ve OTA Update Center
REVEROB OS, sahadaki robotik düğümleri tek bir merkezi komuta konsolundan yönetmek üzere geliştirilen modüler bir işletim ve kontrol yazılımı ekosistemidir. Masaüstü (React + Electron) ve mobil/tablet arayüzleri, güvenli operatör yetkilendirmesi ve uzaktan yazılım güncelleme (OTA Update Center) mimarisi sunar.
- Komuta Arayüzü Çatısı
- React + Electron Desktop Console & Cross-Platform Field App
- Güvenlik Katmanı
- İki Faktörlü Kimlik Doğrulama (2FA) & Yetki Seviyesi Kontrolü
- Güncelleme Altyapısı
- REVEROB Update Center — OTA (Over-The-Air) Paket ve Sürüm Yönetimi
- Telemetri İzleme
- Canlı Kamera, Termal, Batarya, Gaz, LiDAR ve Bağlantı Sağlığı
// DOĞRULANMIŞ MÜHENDİSLİK YETENEKLERİ
- Çoklu robot düğümlerinin (Jetson / Raspberry Pi) durum, batarya ve sensör verilerinin merkezi izlenmesi
- Operatör doğrulama (2FA) ile yetkisiz komuta erişiminin engellenmesi
- OTA Update Center üzerinden robot düğümlerine güvenli yazılım/firmware paket dağıtımı ve geri alma (rollback) desteği
- Saha operasyonları için optimize edilmiş karanlık mod ("Metallic Night") endüstriyel kullanıcı deneyimi
ARAŞTIRMA VE GELİŞTİRME
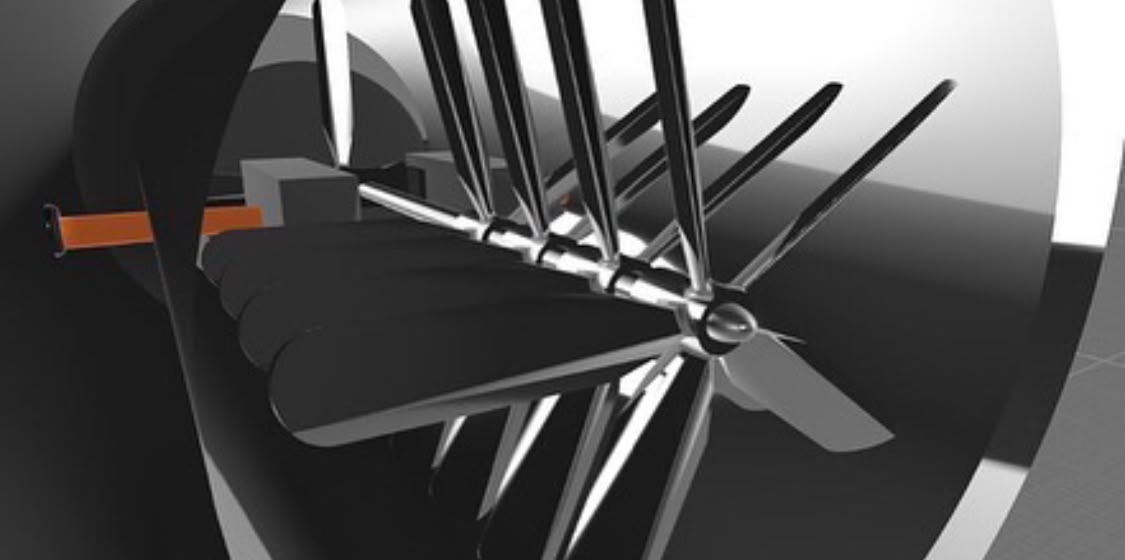
Prototip Geliştirme, CAD-to-Print Eklemeli Üretim, Mikro-Türbin İtki ve Test Doğrulama
REVEROB Ar-Ge disiplini; kağıt üzerindeki konsept eskizlerden 3B CAD montajlarına, yüksek hızlı FDM 3B baskı üretiminden mikro-turbojet ateşleme testlerine kadar uzanan 7 aşamalı sistematik bir doğrulama metodolojisi uygular.
- Tasarım & Modelleme
- Manuel Teknik Çizim + 3B Parametrik CAD + Blender Görselleştirme
- Eklemeli Üretim
- Bambu Lab / Creality Ender-3 V3 KE CAD-to-Print Prototyping
- İtki & Mekatronik Deneyler
- Eksenel Mikro-Türbin Rotor Tasarımı, Ateşleme Testi & Akıllı Asansör Kulesi
- Donanım Tedarik & BOM
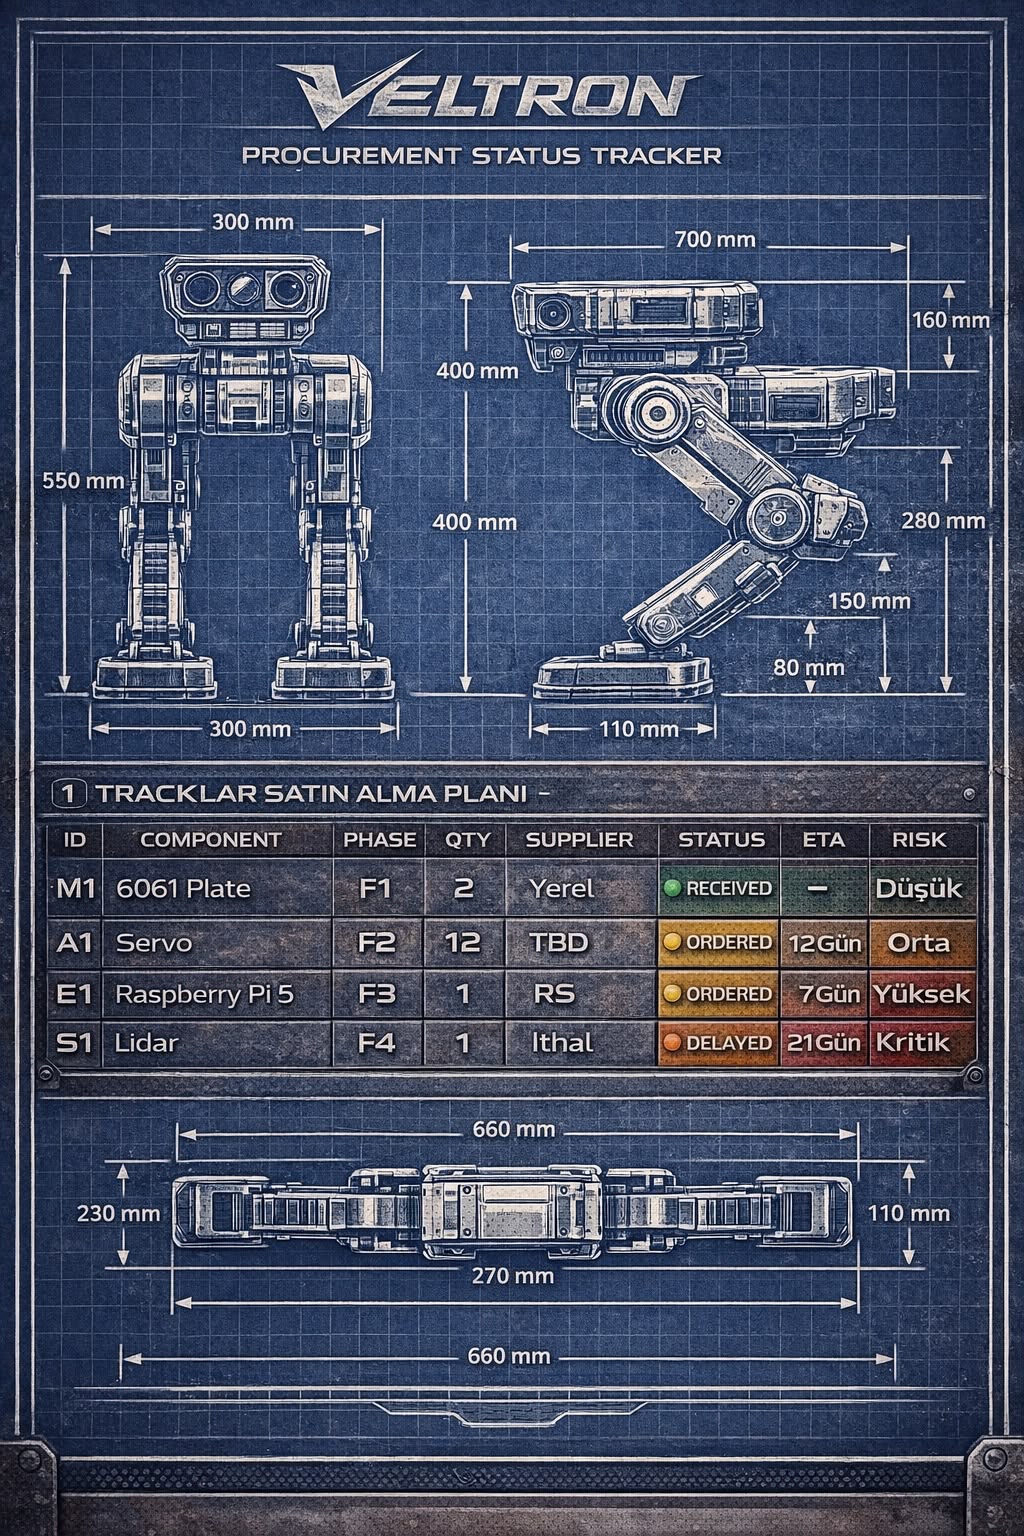
- Yapılandırılmış Alt Sistem Maliyet, Tedarik ve Montaj Takip Matrisi
// DOĞRULANMIŞ MÜHENDİSLİK YETENEKLERİ
- Özel ergonomik el tipi kontrolcü (Handheld Controller) kabuğu CAD tasarımı ve 3B baskı montajı
- Mikro-jet motoru iç akış, kompresör/türbin şaft montajı ve canlı alev/ateşleme doğrulaması
- VELTRON alt sistemleri için teknik mavi kopya (blueprint) ve donanım tedarik planlaması
- Her iterasyonda sahadan ve test masasından elde edilen verilerle mekanik/elektronik revizyon